Dossier 03 • Robotische Maschinen für Oberfläche und Luft

Räder für andere Welten

Noch nie hat ein vulkanisierter Gummireifen über die Oberfläche eines anderen Planeten gerollt. Ausgenommen sind lediglich die zwei modifizierten Flugzeugreifen, die an den frühesten Erdprüfständen des sowjetischen Lunochod-Designs montiert waren, sowie das Fahrwerk des Space Shuttle für die Landung auf der Piste. Jenseits der Erde sind Räder metallische Skulpturen, die so konstruiert sind, dass sie wie Federn ohne Luft nachgeben.

Robotische Terramechanik
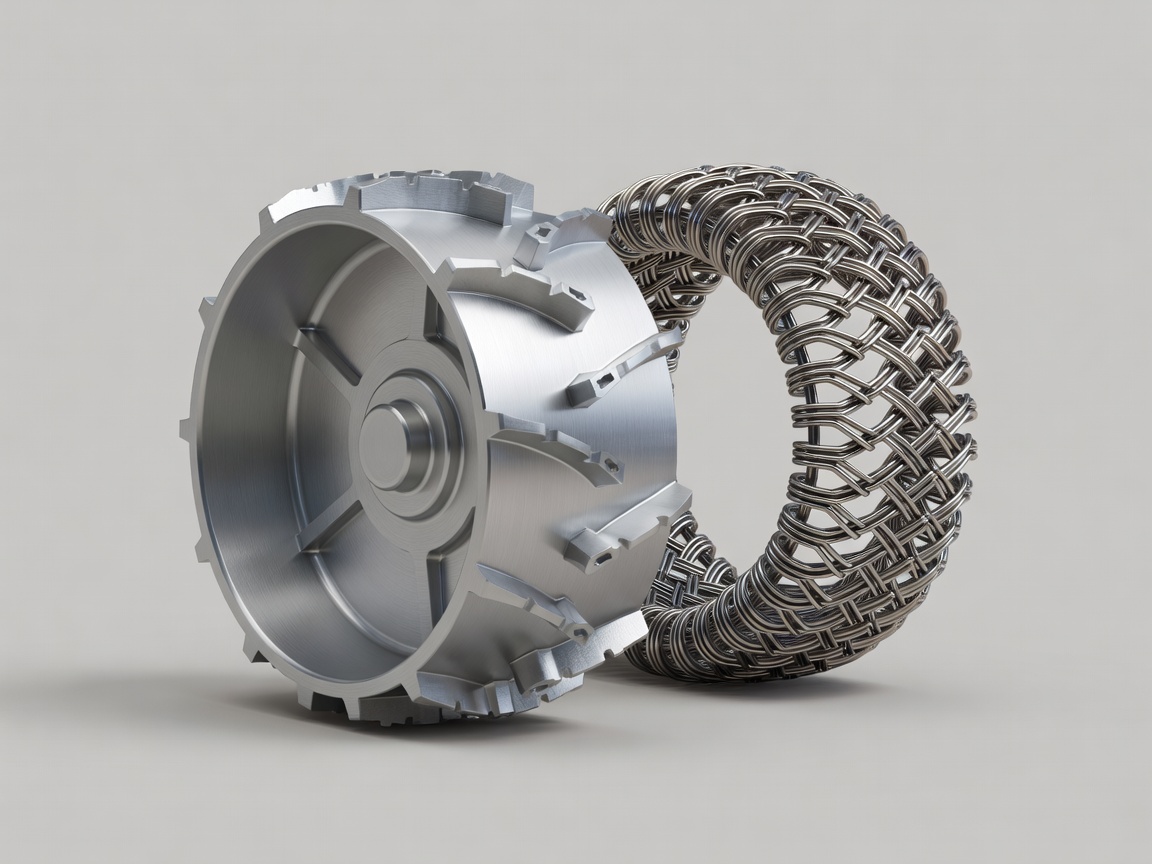
Weich ausgeleuchtetes 3D-Rendering eines gefrästen Marsrad-Rads aus Aluminium neben einer geflochtenen Feder-Reifenbaugruppe aus Nitinol vor einem schlichten Hintergrund 3D-Engineering-Rendering • Studie zu Vollrad und Gitterrad
Geflogene Mars-Linie (1997–heute)

Kinematik von Rocker-Bogie und Entwicklung der Räder

Vom 11.5 kg schweren Sojourner im Jahr 1997 über Spirit, Opportunity (der in 14 Jahren 45.16 km zurücklegte), Curiosity und Perseverance hat das Jet Propulsion Laboratory der NASA eine passive Sechsrad-Gestängeaufhängung verfeinert, die ohne Schraubenfedern auskommt.

Im Flug erprobte Hardware

Ausgleich des Bodendrucks bei Hindernissen von zwei Raddurchmessern

Ein herkömmliches gefedertes Automobilfahrwerk kippt heftig, wenn ein Vorderrad einen Felsbrocken erklimmt, der doppelt so hoch ist wie sein Radius. Dadurch wird das gegenüberliegende Rad entlastet und die Traktion bricht ein. Die Rocker-Bogie-Aufhängung verbindet die drei Räder jeder Seite über ein drehbar gelagertes Bogie und einen Hauptschwinghebel, die über eine Ausgleichsstange quer durch den Rover-Unterboden miteinander verbunden sind. Wenn das vordere linke Rad einen 40 Zentimeter hohen Stein überwindet, kippt der Hauptkörper nur um den halben Winkel, während alle sechs Räder nahezu gleich stark auf den Boden drücken.

Warum kriechen Marsrover mit etwa 150 Metern pro Stunde (4.2 cm/s)? Weil ein ungefedertes Gestänge hochfrequente Stöße nicht abfangen kann und weil die Funk-Laufzeit des Signals zwischen Erde und Mars hin und zurück zwischen 8 und 44 Minuten liegt. Deshalb ist eine bordeigene Stereo-Sicht-Gefahrenvermeidung (`AutoNav`) nötig, die jeden Meter des Geländes bewertet.

Lehren aus den durchstochenen Laufflächen von Curiosity

Um Masse am 899 kg schweren Rover Curiosity einzusparen, frästen die Ingenieure dessen 50 Zentimeter große Aluminiumräder auf eine Wandstärke von nur 0.75 Millimetern zwischen aggressiven Zickzack-Chevron-Profilen herunter. Als Curiosity im Gale-Krater über zementierten, extrem scharfkantigen Sandstein mit „Ventifakten“ fuhr, drückte das Differentialgestänge die hinteren Räder ungewollt waagerecht gegen die Gesteinsspitzen. Dadurch rissen die Aluminium-Außenplatten.

Für Perseverance verschmälerten die Ingenieure die Radbreite, vergrößerten den Durchmesser auf 52.5 Zentimeter, verdoppelten die Wandstärke und ersetzten die scharfen Chevrons durch 48 sanft gekrümmte Profile.

Materialwissenschaft & Gitterbaugruppen

Von Klaviersaiten bis zu Nitinol mit Formgedächtnis

Nachgiebige Gitterräder bieten in lockerem Boden deutlich größere Auflageflächen als starre Aluminiumtrommeln, vorausgesetzt, der Metalldraht gibt nach tausenden Biegezyklen nicht plastisch nach.

Geflogene Hardware Lunochod & Yutu-2

Speichen aus Titan & Siebgeflecht

Alexander Kemurdzhian und sein Team am VNIITransmash entwarfen die acht starren, nabenbasierten Drahtgitterräder des Lunochod mit fahrradähnlichen, tangential angeordneten Titanspeichen und Titanprofilen. Blockierte ein Motor im Vakuum, trennte eine winzige Sprengladung die Antriebswelle, sodass das Rad frei drehen konnte, statt wie ein Anker zu schleifen. Chinas 140 kg schwerer Yutu-2 nutzt sechs Siebgeflecht-Räder auf der Mondrückseite im Von-Kármán-Krater.

Im Labor und im Feld getestet NASA Glenn Research Center

Superelastische Feder-Reifen aus Nitinol

Gewöhnlicher Federstahl verbiegt sich bei über etwa 0.5 % Dehnung dauerhaft. Stöchiometrische Nickel-Titan-Legierungen (Nitinol) durchlaufen eine reversible, spannungsinduzierte Phasenumwandlung zwischen den Kristallen Austenit und Martensit. Dadurch sind bis zu 10 % elastische Verformung möglich, also das Dreißigfache von Stahl. Gewendelte Nitinol-Reifen können sich über zerklüftetem Basalt bis zur Achse verformen und springen danach sauber wieder in ihre runde Form zurück.

Geflogene Hardware Asteroid Ryugu (0.00015 m/s²)

MINERVA-II- & MASCOT-Hüpfer

Auf dem Asteroiden Ryugu beträgt die Schwerkraft ein Sechzigtausendstel der Erdschwerkraft. Jedes Drehmoment der Räder würde einen Rover sofort in einen langsamen freien Fall versetzen. Die 1.1 kg schweren MINERVA-II-Rover der JAXA und das MASCOT von DLR/CNES verzichteten deshalb ganz auf Räder. Sie drehen innere, exzentrische Schwungmassen und hüpfen so in 15-minütigen ballistischen Bögen elegant über Felsfelder.

Jenseits konventioneller Räder

Abseilende Achsen, nukleare Drehflügler & Eis-Aale

Die ergiebigsten wissenschaftlichen Ziele des Sonnensystems, etwa die Schächte an Mondhöhlen, Titans Methandünen und die eisigen Schlote von Enceladus, erfordern Konzepte, die sich weit von vierrädrigen Buggys unterscheiden.

Geplante Mission Titan (Start geplant)

Dragonfly-Nuklear-Oktokopter

Saturns Mond Titan verbindet 0.138 g Schwerkraft mit einer Stickstoffatmosphäre, die auf Meereshöhe viermal dichter ist als die der Erde. Das Fliegen ist aerodynamisch etwa 38-mal leichter als auf der Erde. Der autogroße Drehflügler Dragonfly des JHU APL nutzt einen MMRTG-Kernenergiegenerator, um seine Batterien zwischen Flügen über mehrere Kilometer weit über organische Sanddünen aufzuladen.

Feldprototyp JPL-DuAxel-Konzept

DuAxel, der seilgesicherte Kletterer für Steilhänge

Um vertikale wiederkehrende Hangstreifen (Recurring Slope Lineae) auf dem Mars oder Lavaröhren-Öffnungen auf dem Mond zu beproben, verankert der vierrädrige JPL-Rover DuAxel seine hintere Hälfte fest im ebenen Boden. Die vordere, zweirädrige Achse löst sich dann und seilt sich an 70-Grad-Steilwänden ab, versorgt über ein elektromechanisches Kabel für Energie und Daten.

Spekulativer Prototyp JPL-EELS-Studie

EELS, der schlangenförmige Eis-Erkunder

Getestet auf irdischen Gletschern: Der Exobiology Extant Life Surveyor (EELS) verkettet rotierende, gewindeartige Segmente zu einer vier Meter langen Roboterschlange. Sie kann sich wie ein Korkenzieher waagerecht durch pulvrigen Schnee bohren oder sich nach außen abstützen, um schmale Spalten zu befahren, wie sie auf Saturns Mond Enceladus erwartet werden.