Dossier 02 • Załogowa mobilność na planetach i orbicie

Transport astronautów

Ludzcy badacze wnoszą intuicję geologiczną, której nie dorówna żadna zdalnie sterowana kamera, ale ludzie mają też ścisłe zegary metaboliczne. Każdy załogowy pojazd kosmiczny – czy będzie to składany łazik księżycowy o masie 210 kg, plecak z dyszami azotowymi, czy dziesięciotonowa ciśnieniowa kabina – jest w istocie przedłużeniem zasięgu systemu podtrzymywania życia.

Zrealizowane i sfinansowane architektury
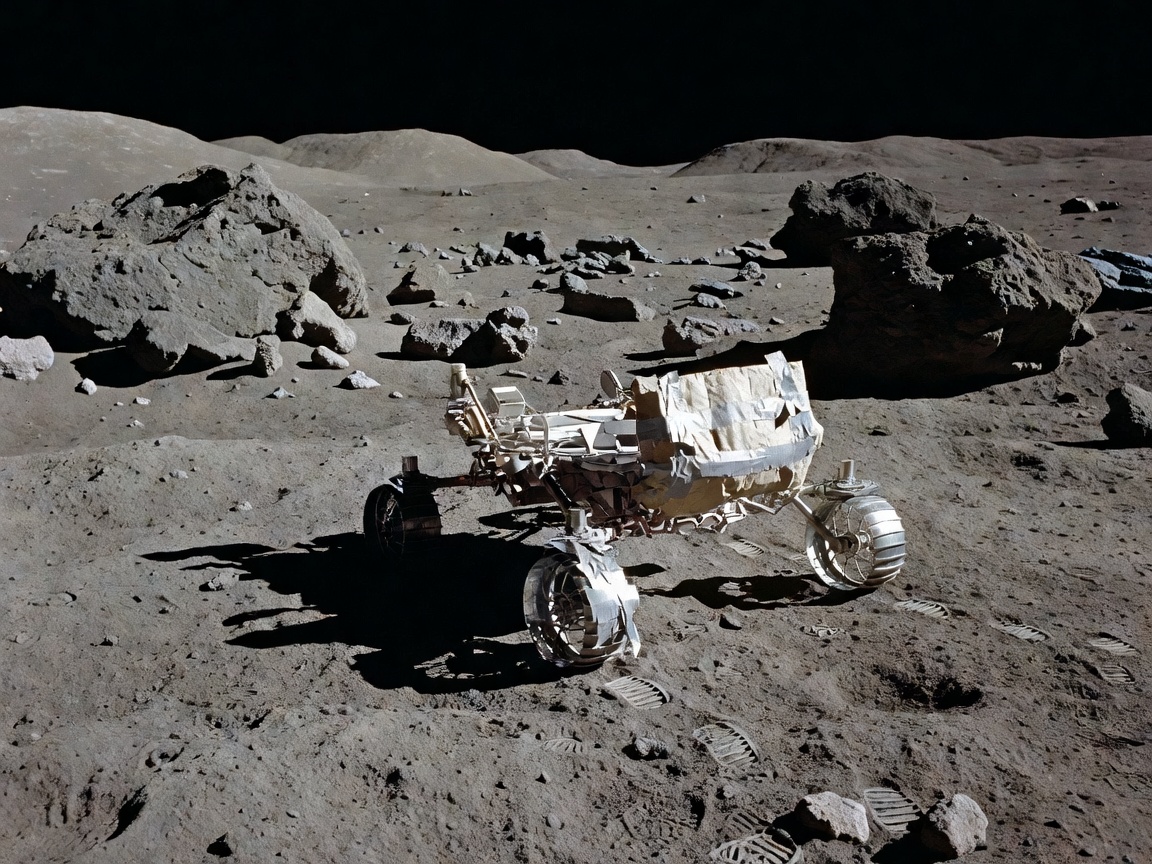
Zweryfikowane zdjęcie z lotu Apollo 17 Lunar Roving Vehicle zaparkowanego w pobliżu pól głazów w dolinie Taurus-Littrow z prowizoryczną naprawą błotnika Zweryfikowane zdjęcie z lotu • Apollo 17 LRV-3
Zrealizowany wzorzec (1971–1972)

Apollo Lunar Roving Vehicle

Tylko trzy załogowe pojazdy kołowe kiedykolwiek działały na innym świecie i wszystkie trzy stoją zaparkowane na Księżycu do dziś: LRV-1 w Hadley-Apennine, LRV-2 w Descartes i LRV-3 w Taurus-Littrow.

Sprawdzony w locie sprzęt

Origami w przestrzeni składowania w ćwiartce 1

Aby zmieścić się w trójkątnej komorze członu zniżania modułu księżycowego o wysokości zaledwie 1,5 metra, inżynierowie Boeinga i GM podzielili 3,1-metrowe rurowe podwozie z aluminium 2219 na trzy sekcje połączone zawiasami, z rozkładanymi sprężynami skrętnymi. Pociągnięcie za dwie nylonowe linki pozwalało astronautom na powierzchni rozłożyć podwozie i zatrzasnąć wszystkie cztery koła na miejscu w ciągu dwudziestu minut.

Ponieważ grube rękawice skafandra nie pozwalają chwycić zwykłej kierownicy ani pedałów, astronauci regulowali prędkość, skręt Ackermanna przednimi i tylnymi kołami oraz mechaniczne hamulce bębnowe za pomocą jednego centralnego sterownika z uchwytem T, umieszczonego między rurowymi fotelami przypominającymi leżaki. Nawigacja opierała się na żyroskopie kierunkowym i odometrze mierzącym obroty kół – na Księżycu nie ma globalnego dipola magnetycznego, który umożliwiłby kompas, ani konstelacji GPS nad głową.

Masa własna210 kg
Nośność490 kg (2,3× masy)
Silniki kół4 × 0,25 KM (186 W)
Przełożenieprzekładnia harmoniczna 80:1
Baterie2 × 36 V AgZn (121 Ah)
Najwyższa zarejestrowana prędkość18 km/h (Eugene Cernan)

Zespół Ferenca Pavlicsa z GM rozwiązał problem opon za pomocą obręczy z tłoczonego aluminium o średnicy 81 centymetrów, owiniętej tkanym drutem fortepianowym ze stali cynkowanej (800 splotów na koło), zwieńczonej tytanowymi listwami bieżnika w kształcie szewronów, które pokrywają 50% powierzchni styku, tak aby pył spadał z powrotem na powierzchnię zamiast zapychać siatkę.

Proponowane pojazdy • Operacje na biegunie południowym

Nieciśnieniowe łaziki zbudowane tak, by przetrwać księżycową noc

Łaziki Apollo działały przez trzy dni w jasnym porannym słońcu w pobliżu równika i zostały porzucone, gdy załogi wystartowały. Współczesna eksploracja Księżyca celuje w biegun południowy – w okolicach kraterów Shackleton i de Gerlache – gdzie Słońce ledwo wznosi się 1,5 stopnia nad horyzont, rzucając całkowicie czarne cienie w temperaturze -200°C nad pułapkami lodu wodnego.

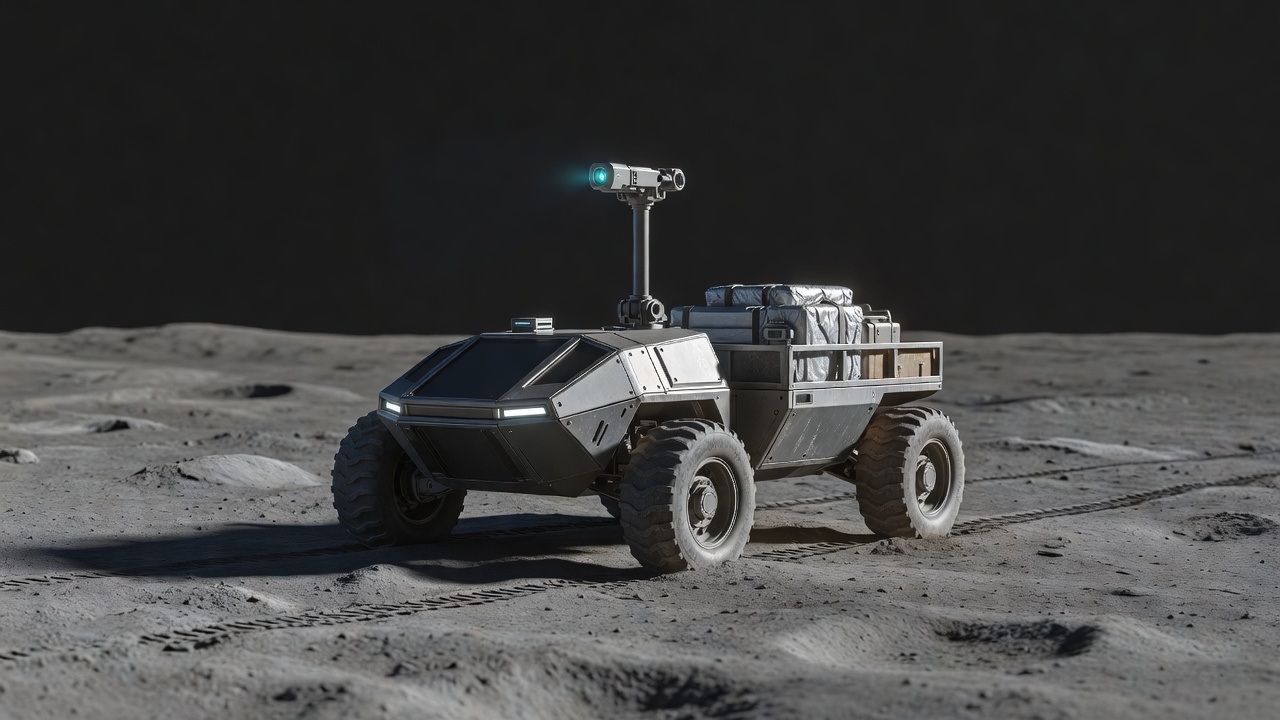
Miękko oświetlony render 3D proponowanego pojazdu Lunar Terrain Vehicle klasy Artemis, pracującego bezzałogowo, z robotycznym masztem lidarowym i platformą ładunkową, na jednolitym tle Render 3D • Architektura LTV o dwóch trybach pracy
Proponowany pojazd NASA LTV Services Program

Prowadzony przez załogę w dzień, robotyczny geolog między lądowaniami

W 2024 roku NASA wybrała zespoły przemysłowe prowadzone przez Intuitive Machines, Lunar Outpost i Venturi Astrolab, aby rozwijać projekty Lunar Terrain Vehicle. W przeciwieństwie do jednorazowych wózków Apollo te łaziki muszą przewozić dwóch astronautów w skafandrach na dystansie do 20 km na jeden wyjazd, a następnie w miesiącach między misjami załogowymi przekształcać się w zdalnie sterowane robotyczne platformy naukowe – przetrwać wielodniowe zaćmienia dzięki akumulatorom litowo-jonowym i aktywnym żaluzjom termicznym.
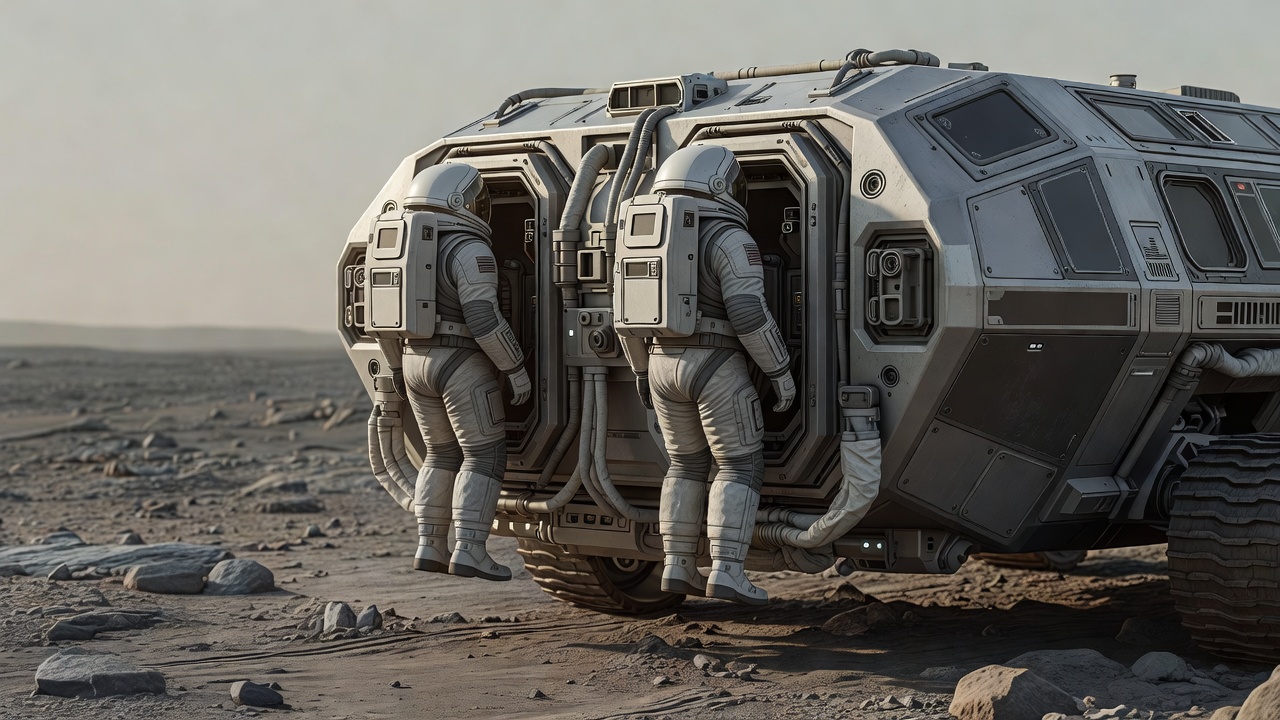
Miękko oświetlony render 3D tylnych włazów suitport ciśnieniowego łazika planetarnego, pokazujący dwa zewnętrzne skafandry zamocowane równo z grodzią Render 3D • Tylna grodź suitport
Proponowany i testowany w terenie NASA SEV i JAXA Lunar Cruiser

Ciśnieniowe kabiny i przełom suitport

Opróżnianie zwykłej śluzy powietrznej marnuje cenny gaz z kabiny i wnosi rakotwórczy pył do środka na butach skafandrów. Testowany w terenie przez NASA Space Exploration Vehicle (SEV) oraz JAXA/Toyota Lunar Cruiser rozwiązują oba problemy dzięki tylnym suitportom: skafandry wiszą na zewnątrz tylnej grodzi, a astronauci wchodzą wprost do otwartego plecaka skafandra przez właz od wewnątrz kabiny, trwale odcinając pył na zewnątrz i skracając przygotowanie do aktywności pozapojazdowej z godzin do dziesięciu minut.

Transport załogi w swobodnej przestrzeni

Osobiste zestawy odrzutowe i studia nad lotniczymi pojazdami księżycowymi

Koła wymagają kontaktu z podłożem. W mikrograwitacji orbitalnej – a także w historycznych koncepcjach awaryjnych dla surowych kraterów księżycowych – mobilność załogi całkowicie odrywa się od gruntu.

Sprzęt z lotów (1984)

Manned Maneuvering Unit (MMU)

Latany swobodnie przez Bruce'a McCandlessa II i Roberta Stewarta podczas misji STS-41-B, a później tego samego roku użyty do chwytania wirujących satelitów komunikacyjnych. Ważący 148 kg Martin Marietta MMU wykorzystywał 24 dysze na zimny azot, rozmieszczone tak, by zapewnić przemieszczanie i obroty w sześciu stopniach swobody, sterowane ręcznymi kontrolerami obsługiwanymi opuszkami palców.

Sprzęt bezpieczeństwa w locie

Pakiet samoratunkowy SAFER

Po zakończeniu lotów promów kosmicznych do przechwytywania satelitów NASA zastąpiła nieporęczny MMU systemem SAFER (Simplified Aid For EVA Rescue) – kompaktową obejmą o masie 38 kg z dyszami azotowymi, montowaną pod plecakiem skafandra ISS. Zapewnia około 3 m/s delta-v wyłącznie po to, by sprowadzić przypadkowo odłączonego astronautę z powrotem do poręczy stacji.

Historyczny prototyp

Badania nad latającym pojazdem księżycowym Bell

Zanim NASA wybrała kołowy LRV, zleciła firmie Bell Aerosystems badania nad rakietowymi „Lunar Hopperami”, które spalałyby pozostałe hipergoliczne paliwa z modułu księżycowego, aby przeskakiwać nad stromymi kalderami wulkanicznymi. Inżynierowie odłożyli koncepcję hoppera, ponieważ awaria jednego zaworu kilkaset metrów nad powierzchnią oznaczałaby zerowy współczynnik szybowania w próżni i naruszałaby bezpieczeństwo załogi wracającej pieszo.